PORTFOLIO · UPDATED 2026.07
Robotics SW Engineer · Seoul
ROBOTICS · SIMULATION · PERCEPTION

로봇이 현실에서
안정적으로 동작하도록
검증합니다.

Isaac Sim 기반 디지털 트윈부터 ROS 2 센서 파이프라인, 카메라·LiDAR 인지 알고리즘까지. 석사 과정에서는 강화학습 정책을 실제 로봇에 전이하는 Sim-to-Real 연구로 SCIE 저널 1저자 논문(Sensors, 2025)을 게재했고, 현재는 자율주행 주차 로봇 기업에서 인지 알고리즘과 시뮬레이션 검증 환경을 개발하고 있습니다. 실제 환경에서 발견한 문제를 재현하고 수치로 개선하는 것이 저의 방식입니다.

ENGINEERING FOCUS

Sim-to-Real
Validation Loop

  1. 01
    MODEL로봇·센서·환경을 시뮬레이션으로 모델링
  2. 02
    CONNECTROS 2 · 인지 파이프라인 연동
  3. 03
    VALIDATE실패 재현 · 정량 비교 · 개선
01 / PROJECTS

문제와 결과가
분명한 프로젝트

산업 현장의 실무 프로젝트와 석사 과정의 연구 프로젝트를 함께 정리했습니다. 실무 프로젝트는 보안을 위해 회사·제품 정보를 제외하고 문제 해결 과정과 기술적 판단 중심으로 서술했습니다. 각 카드를 누르면 이미지·영상이 포함된 상세 페이지로 이동합니다.
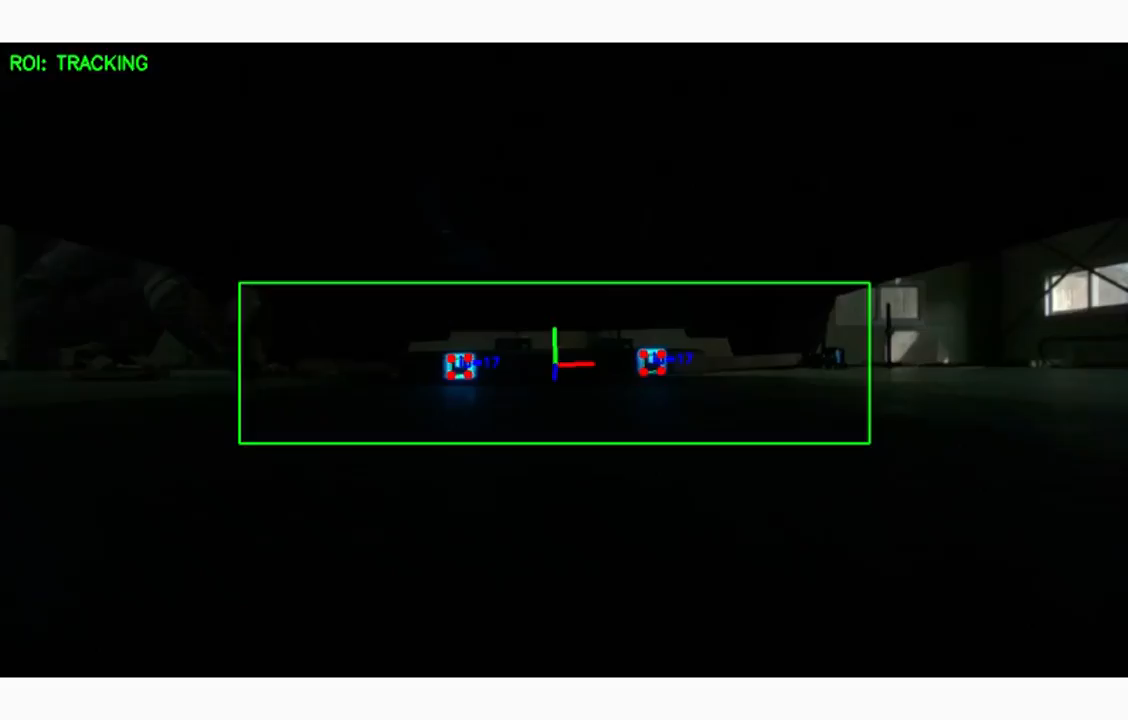
INDUSTRY자율주행 주차 로봇 · 2026.01 – 현재
+ SIDE WORK

멀티카메라 GigE 스트리밍 병목 분석 · 2026.03 — 2026.04 — 카메라 4대 동시 스트리밍의 프레임 유실 원인을 4차례 실험과 지연 측정으로 계층별(스위치 → PoE 공유 대역폭 → 업링크) 규명하고, 안정 동작 스트림 조건과 권장 네트워크 구성을 도출했습니다.
RESEARCH건국대학교 로봇 및 가상현실 연구실(RVLab) · 2023 – 2026
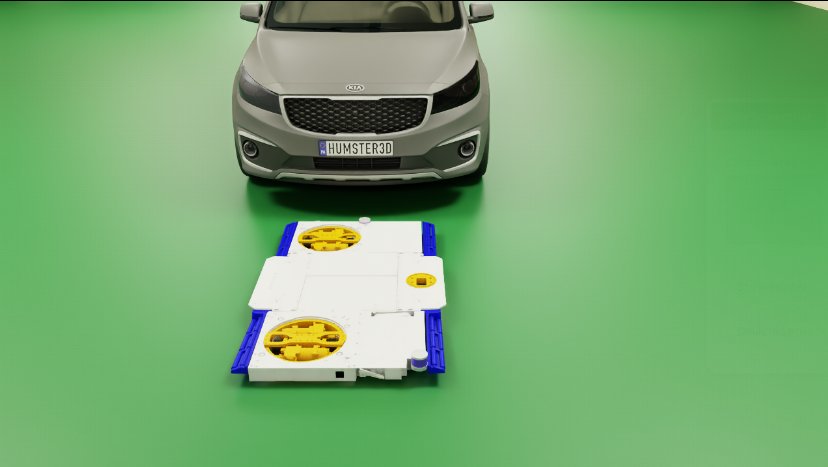
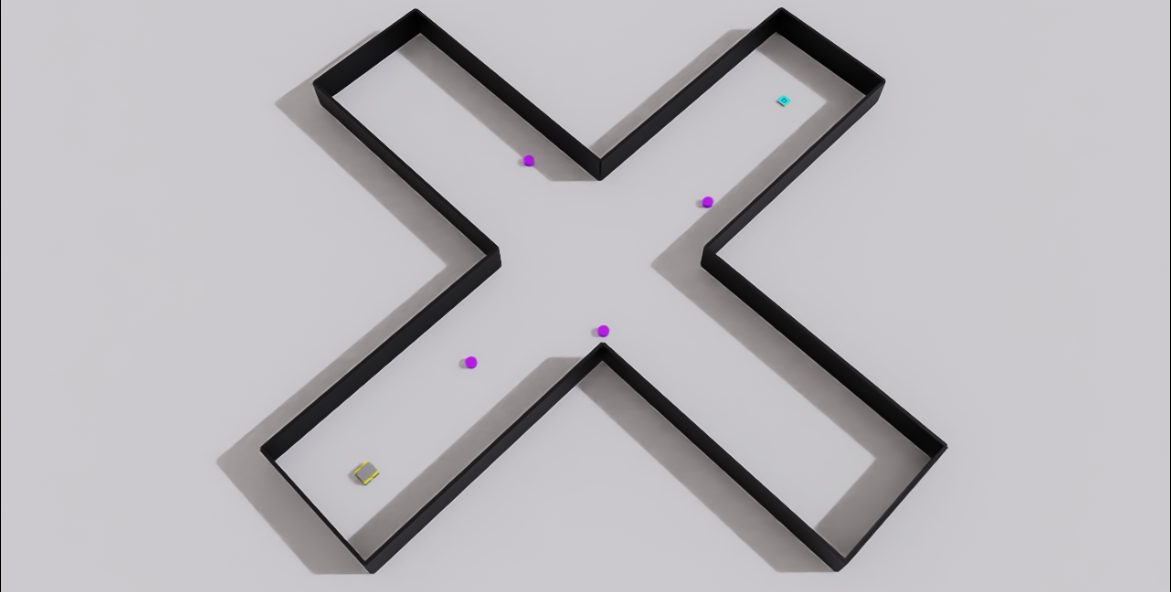
교차로 시나리오에서의 SOAR-RL 학습 환경RESEARCH
2025.03 — 2025.08 · 1인 · SCIE 저널 1저자

SOAR-RL: 협소 공간 강화학습 내비게이션

3D LiDAR-카메라 융합으로 사람을 인식하고, 개방 공간(Open-space)을 고려한 강화학습으로 협소 공간에서 사람과 공존하는 주행 정책을 학습했습니다.

성공률 평균 94% · 기존 crowd navigation 대비 주행 시간 35% 단축 · Sensors 게재

Isaac LabDRLSensor FusionYOLOv11Occupancy Map
상세 보기
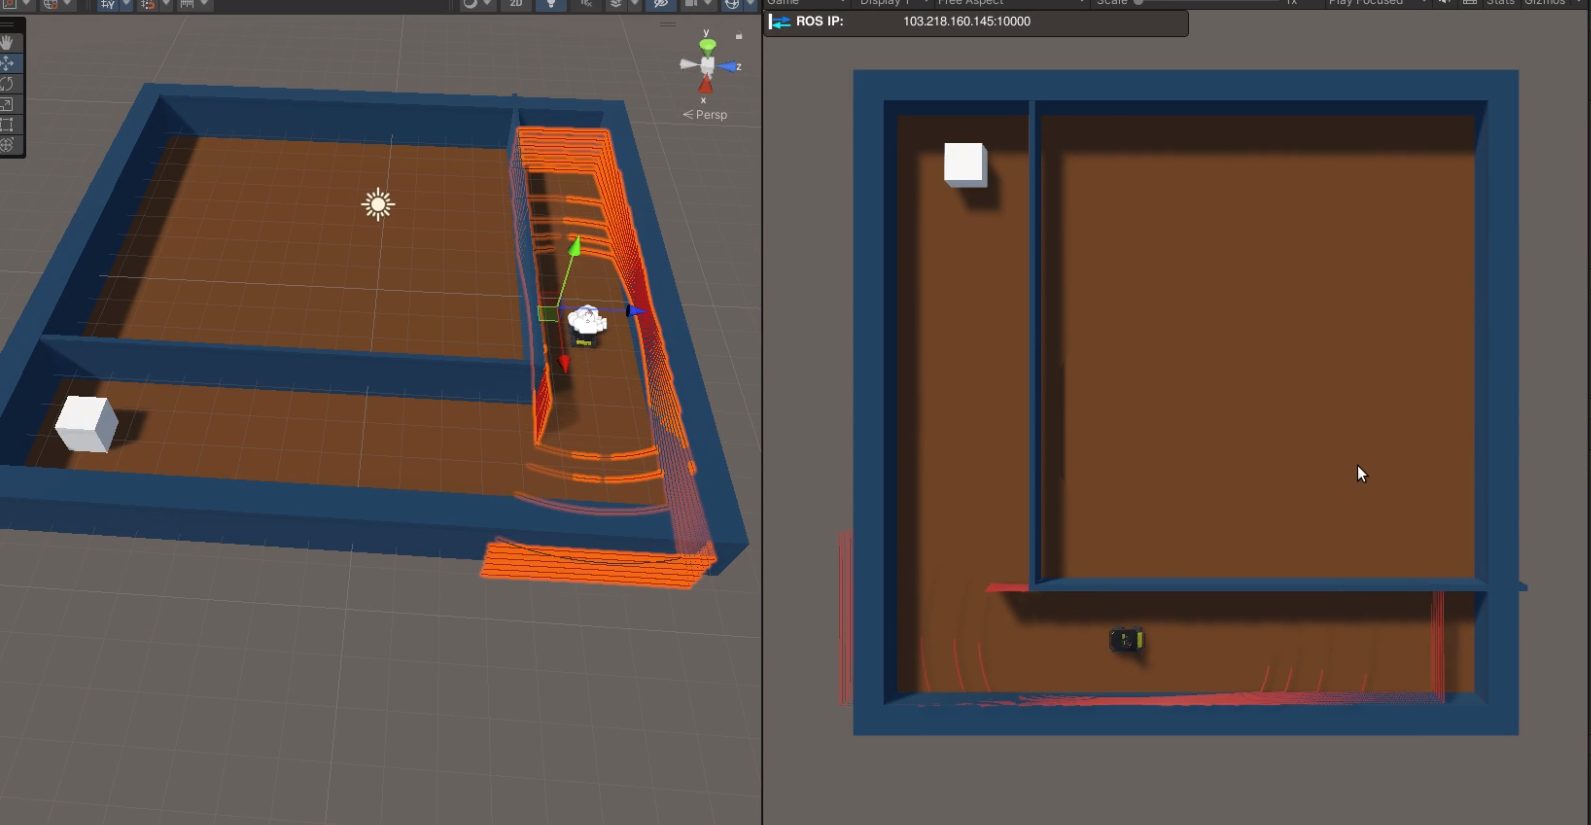
Unity 학습 환경과 ROS 연동 화면RESEARCH
2023.09 — 2024.04 · 6인 · 기여도 80%

Unity ML-Agents 기반 Sim-to-Real 주행

Unity에서 학습한 강화학습 주행 정책을 ONNX로 변환해 실제 로봇(Husky A200)에 전이하고, 노이즈 주입과 Curriculum Learning으로 실환경 주행을 안정화했습니다.

약 50m 직선 복도 안정 주행 — 1차 실험 대비 주행 거리 6.7배

Unity ML-AgentsSim-to-RealONNXROSLiDAR
상세 보기
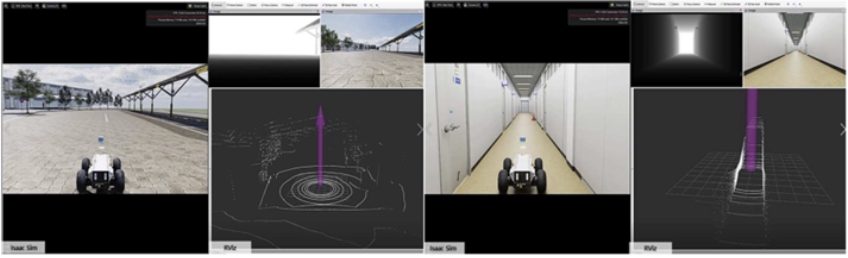
Isaac Sim 주행 화면과 RViz 센서 시각화RESEARCH
2024.07 — 2025.02 · 6인 · 프로젝트 리딩

Isaac Sim 자율주행 시뮬레이션 환경 구축

3D 스캔한 실제 연구소 환경을 Isaac Sim으로 재구성하고, LiDAR 6종·IMU·로봇 제어의 ROS 연동 인터페이스를 개발했습니다. 전체 일정과 모듈 통합을 리딩했습니다.

ETRI 연구과제 · LiDAR 6종 ROS 연동 · 시연 영상 공개

Isaac SimROSLiDAR3D Scanning
상세 보기
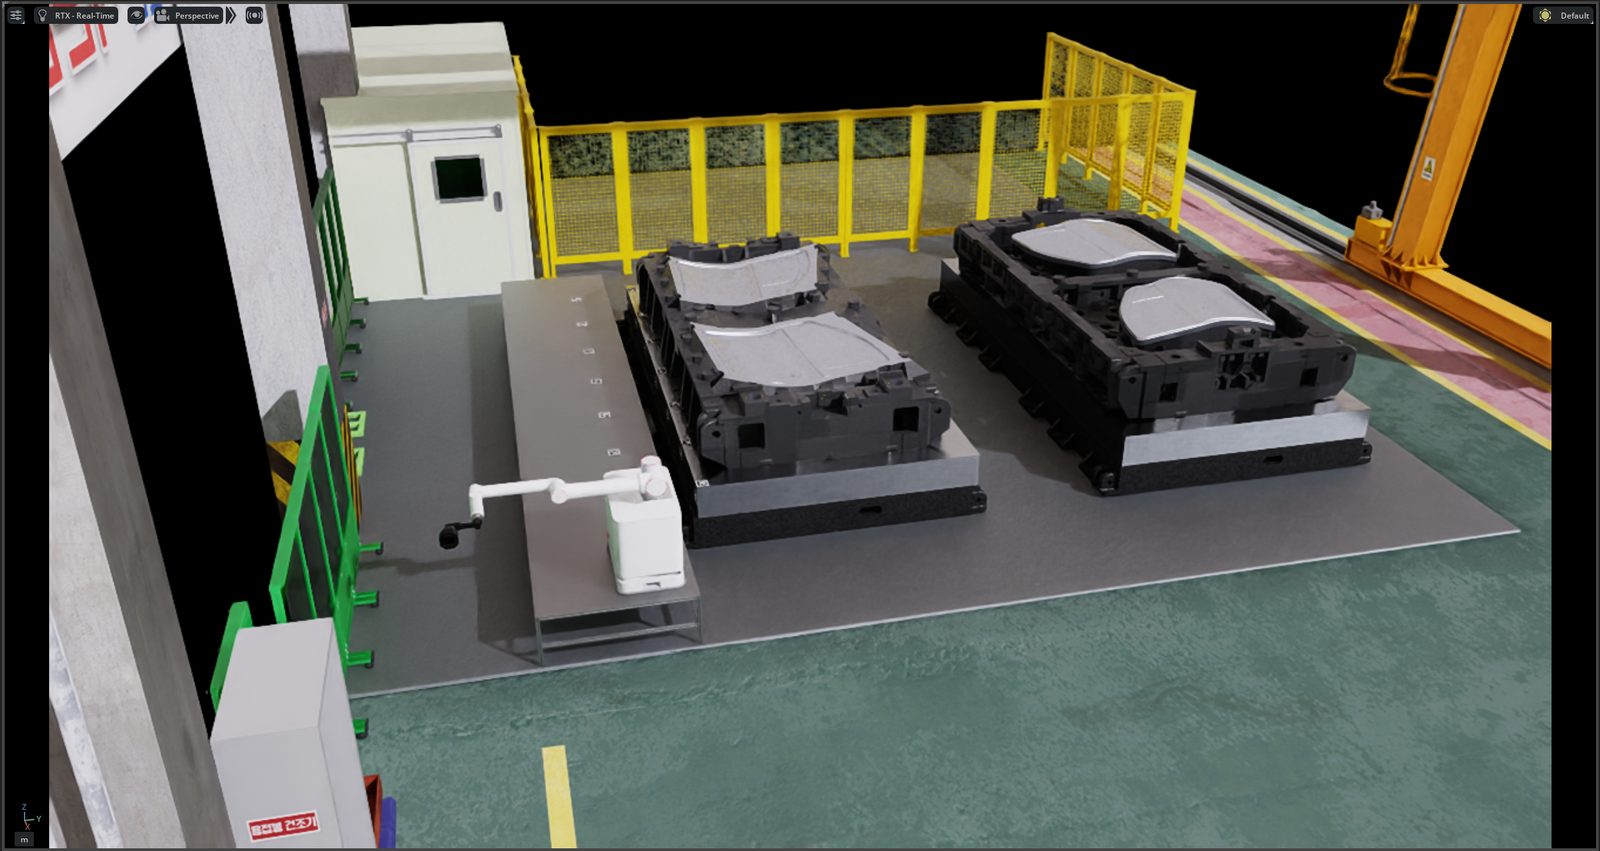
Isaac Sim으로 재현한 프레스 금형 공장 디지털 트윈RESEARCH
2023.05 — 2025.12 · 4인 · 기여도 50% · 2년차 리딩

금형 폴리싱 자동화 — 디지털 트윈 & 모바일 매니퓰레이터

산업 현장을 디지털 트윈으로 재현해 알고리즘을 사전 검증하고, AprilTag 기반 위치 추정과 매니퓰레이터 제어로 표면 조도 검사를 자동화했습니다.

반복 정밀도 평균 오차 1cm · 데이터 수집 속도 50% 향상 · 조도 추정 정확도 10% 개선

Isaac SimDigital TwinMobile ManipulatorAprilTagPyQt
상세 보기
+ MORE RESEARCH

실외 환경 모바일 로봇 자율주행 실험·분석 — GPS·IMU·Camera·LiDAR 데이터 수집과 2D LiDAR 기반 동적 장애물 회피 주행, GPS 궤적 시각화.

OmniIsaacGym 기반 장애물 회피 경로 계획 · BARN Challenge 준비 · Docker 환경 Jackal Navigation 설계 — 그 외 연구 기록은 Notion 아카이브 ↗에 정리되어 있습니다.

02 / APPROACH

실제 로봇에서
안정적으로 동작하는가?

01

현상을 수치로 바꿉니다.

감각적인 '떨림'이나 '느림'을 표준편차, 변동 범위, 처리 시간 분포로 정의합니다. 개선 전후를 같은 데이터로 비교할 수 없다면 개선이 아니라고 생각합니다.

02

실패 조건을 재현합니다.

가림, 원거리, 저조도, 연산 부하 같은 실패 상황을 실제 데이터와 시뮬레이션 양쪽에서 반복 가능한 시험으로 만듭니다.

03

정확도와 실시간성을 함께 봅니다.

검출 성능만 올리지 않고 ROI, 실행 조건, 센서 구성까지 시스템 전체 비용을 함께 최적화합니다.

03 / PUBLICATIONS

논문 및 연구 실적

석사 과정(2024.03 – 2026.02) 동안 SCIE 저널 2편(1저자 1편)과 국내 학술대회 8편, 국제 학술대회 1편을 발표했습니다.

Journal

  • 1저자 · SCIEJun, M., Park, P., Jung, H. — SOAR-RL: Safe and Open-Space Aware Reinforcement Learning for Mobile Robot Navigation in Narrow Spaces. Sensors 2025, 25, 5236.DOI ↗
  • 공동저자 · SCIEKim, H., Jun, M., Jung, H. — Multimodal RGB–LiDAR Fusion for Robust Drivable Area Segmentation and Mapping. Sensors 2025, 25, 5841.DOI ↗

International Conference

  • 발표Spatially-Aware Reinforcement Learning for Mobile Robot Navigation in Narrow Space Environments. ICCAS 2025.

Domestic Conference

  • 전민경, 정회룡 — 3D LiDAR-RGB Camera 융합을 활용한 Human-Aware Occupancy Map 생성. 제40회 제어로봇시스템학회 학술대회, 2025.06.
  • 전민경, 정회룡 — Camera-LiDAR 융합을 이용한 군집화 기반 실시간 사람 인식. 대한기계학회 IT지능융합부문 춘계학술대회, 2025.05.
  • 전민경, 정회룡 — 2D LiDAR를 이용한 모바일 로봇의 Pass Point 기반 경로 계획. 대한기계학회 동역학·제어·로봇부문 춘계학술대회, 2025.04.
  • 전민경, 정회룡 — 디지털 트윈 환경에서 심층강화학습을 활용한 모바일 로봇의 경로계획. 제20회 한국로봇종합학술대회, 2025.02.
  • 정현진, 라성룡, 전민경, 정회룡 — 차체 프레스 금형의 표면 조도 추정을 위한 영상 데이터 수집 시스템. 대한기계학회 학술대회, 2024.11.
  • 라성룡, 전민경, 정현진, 정회룡 — 영상기반 금형 표면 조도 추정 방법. 대한기계학회 학술대회, 2024.11.
  • 라성룡, 전민경, 정회룡 — AI 비전 기반 차체 프레스 금형의 표면 조도 추정 알고리즘 개발. 대한기계학회 IT지능융합부문 춘계학술대회, 2024.05.
  • 전민경, 이정우, 이호연, 김현민, 정회룡 — ROS를 활용한 자율주행과 주차 시스템 설계 및 구현. 대한기계학회 학술대회, 2023.11.

Awards & Research Grants

제2회 미래형자동차 자율주행 SW 경진대회 · 장려상2023.08 (학부 4학년) · ROS 기반 자율주행·주차 시스템 설계 및 구현
차체 프레스 금형 폴리싱 자동화 시스템 개발한국산업기술평가관리원 · 2023.05 – 2025.12
온실 자율주행 시뮬레이션 환경 구축 및 ROS 연동한국전자통신연구원(ETRI) · 2024.07 – 2024.08
스마트 커뮤니티 폴리싱 시스템 개발한국연구재단 · 2024.02 – 2024.09
04 / TOOLBOX

기술 스택

Isaac Sim / Isaac LabUnity ML-AgentsROS 1 / ROS 2 C++PythonOpenCVCeres Solver PyTorchLiDARRGB-D CameraDockerGit
05 / EDUCATION

학력 · 자격증

건국대학교 기계로봇자동차공학부 석사 졸업 · 2024.03 – 2026.02 건국대학교 기계항공공학부 학사 졸업 · 2020.03 – 2024.02 OPIc IM2 · 2025.09 취득