INDUSTRY · 진행 중
Isaac Sim 기반
Isaac Sim 기반
알고리즘 검증 환경 구축
재직 중인 회사의 프로젝트입니다. 보안을 위해 제품·고객·운용 환경 정보는 제외하고, 문제 해결 과정과 기술적 판단 중심으로 정리했습니다.
- 현장 방문과 실차 데이터 수집에 의존하던 알고리즘 검증 흐름을, 재현 가능한 시뮬레이션 시험으로 전환하기 위한 디지털 트윈 환경을 단독으로 구축하고 있습니다.
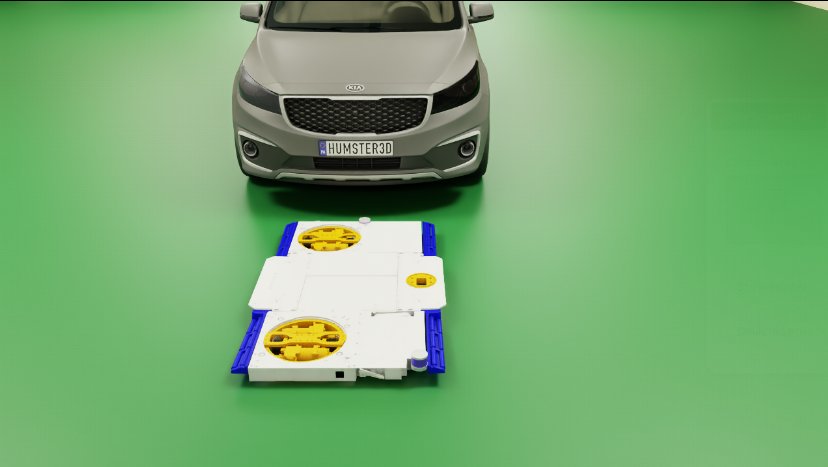
- 주차 로봇의 구동계·리프팅 동작부터 3D LiDAR 2종·RGB-D 카메라 2종·IMU까지 실제 센서 구성 그대로 모델링하고, Docker로 배포되는 실제 알고리즘과 연동을 완료했습니다.
- 마커 가림 실험 등 현장에서 재현하기 어려운 실패 상황을 시뮬레이션에서 모사해 개선 사이클을 단축하고 있습니다.
PROBLEM검증이 현장에 묶여 있다
인지 알고리즘을 수정할 때마다 실차와 현장이 필요하면 개발 사이클이 현장 일정에 묶입니다. 특히 마커 가림, 원거리, 저조도 같은 실패 조건은 현장에서 안전하게 재현하기 어렵습니다. 실제 로봇·센서·환경을 충분히 닮은 시뮬레이션이 있으면, 같은 조건을 몇 번이고 반복하며 알고리즘을 검증할 수 있습니다.
METHOD 1로봇·센서·환경 모델링
- 로봇 — URDF 기반으로 구동계(조인트·링크·휠)와 리프팅 동작까지 구현
- 센서 — 3D LiDAR 2종(RTX LiDAR), RGB-D 카메라 2종, IMU를 실제 장착 위치·사양에 맞게 구성
- 환경 — 실제 운용 환경의 스캔 데이터를 정리(메시·재질·조명)해 시뮬레이션 환경으로 재구성, RTX Non-visual Material로 LiDAR 반사 특성까지 반영
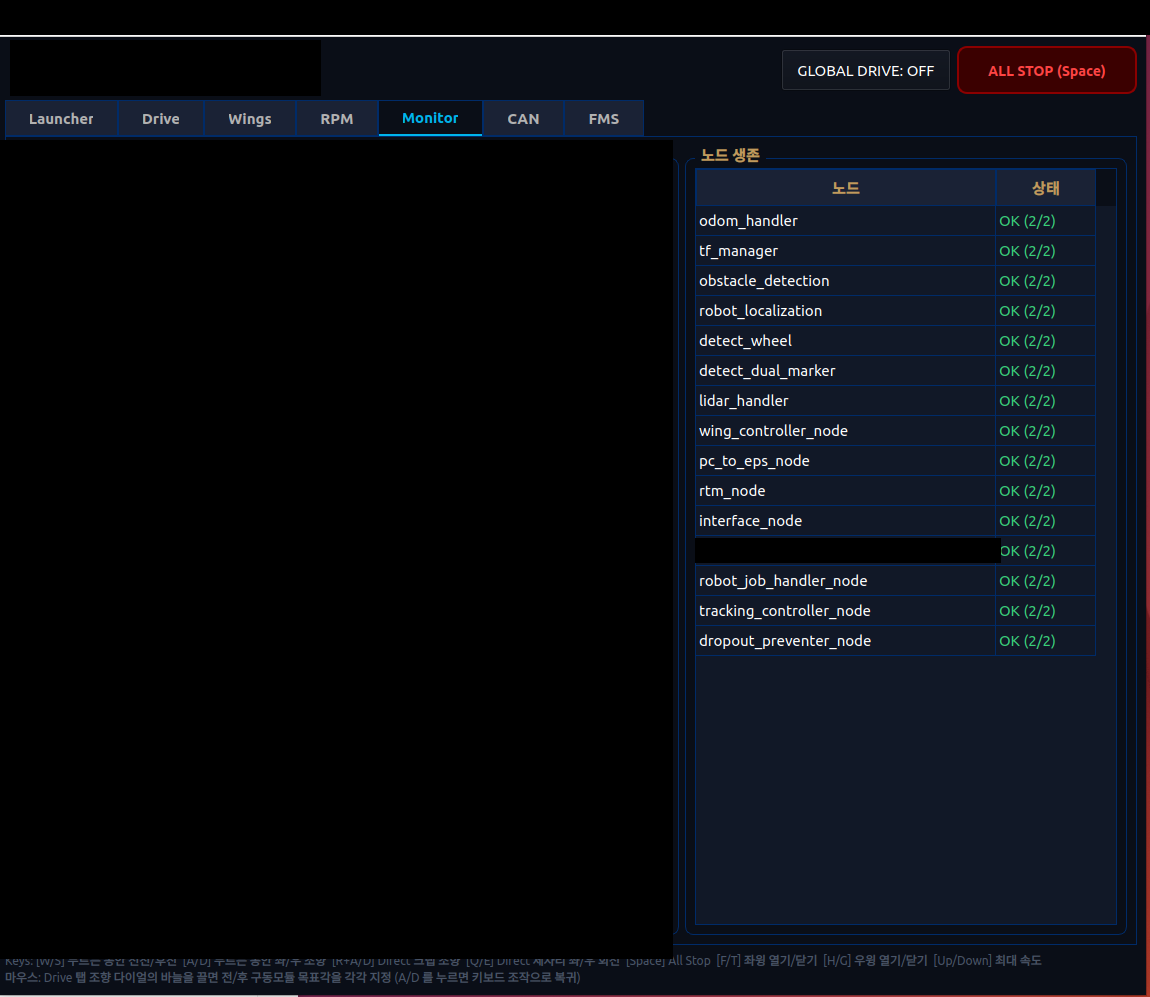
- 멀티 로봇 — 로봇 두 대를 서로 다른 통신 채널로 분리해 동시에 시뮬레이션에 띄우는 구조를 구현, 로봇 1대·2대를 같은 코드 경로로 처리
- 물리 튜닝 — 실제 로봇에서 측정한 모터 토크·마찰·관성 값으로 구동·조향·리프팅의 물리 파라미터를 보정해 시뮬레이션 동역학을 실제 로봇에 맞춤
- 유지보수 — Isaac Sim 5.1.0 → 6.0.1 버전 마이그레이션 (센서·ROS API 변경 대응)
METHOD 2실제 알고리즘과의 연동
- Ubuntu 22.04 · ROS 2 Humble 기반으로 시뮬레이션 센서 데이터를 실제와 동일한 토픽 구조로 발행
- 멀티 센서 환경에서도 일정한 센서 데이터 주기(hz)를 유지하도록 설정 구조화
- Docker로 배포되는 실제 인지 알고리즘(마커 검출 등)과 연동 완료 — 시뮬레이션 데이터로 실제 코드가 그대로 동작
- 쉘 스크립트 기반 실행 환경으로 반복 시험 절차 자동화
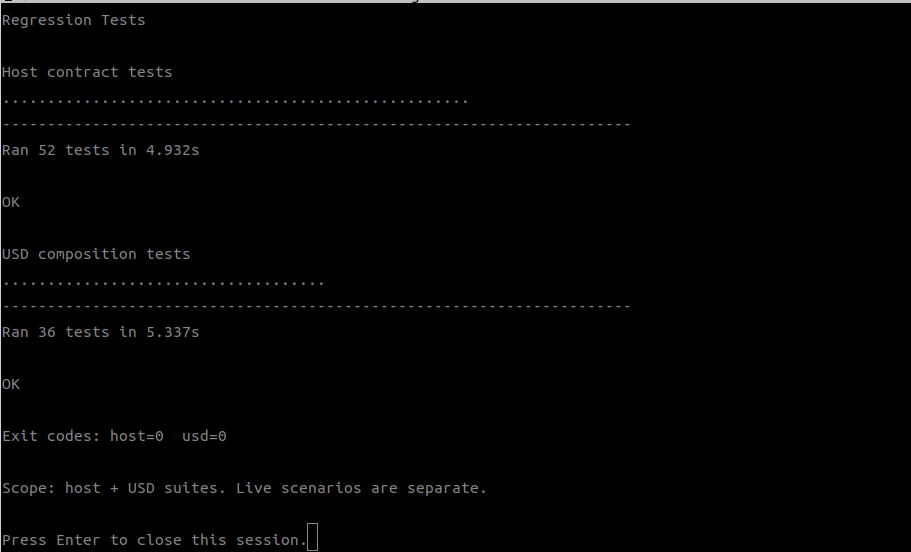
- 회귀 테스트 — 코드 변경마다 자동 실행되는 수십 건의 회귀 테스트를 구축해 재현 가능한 검증 체계를 마련
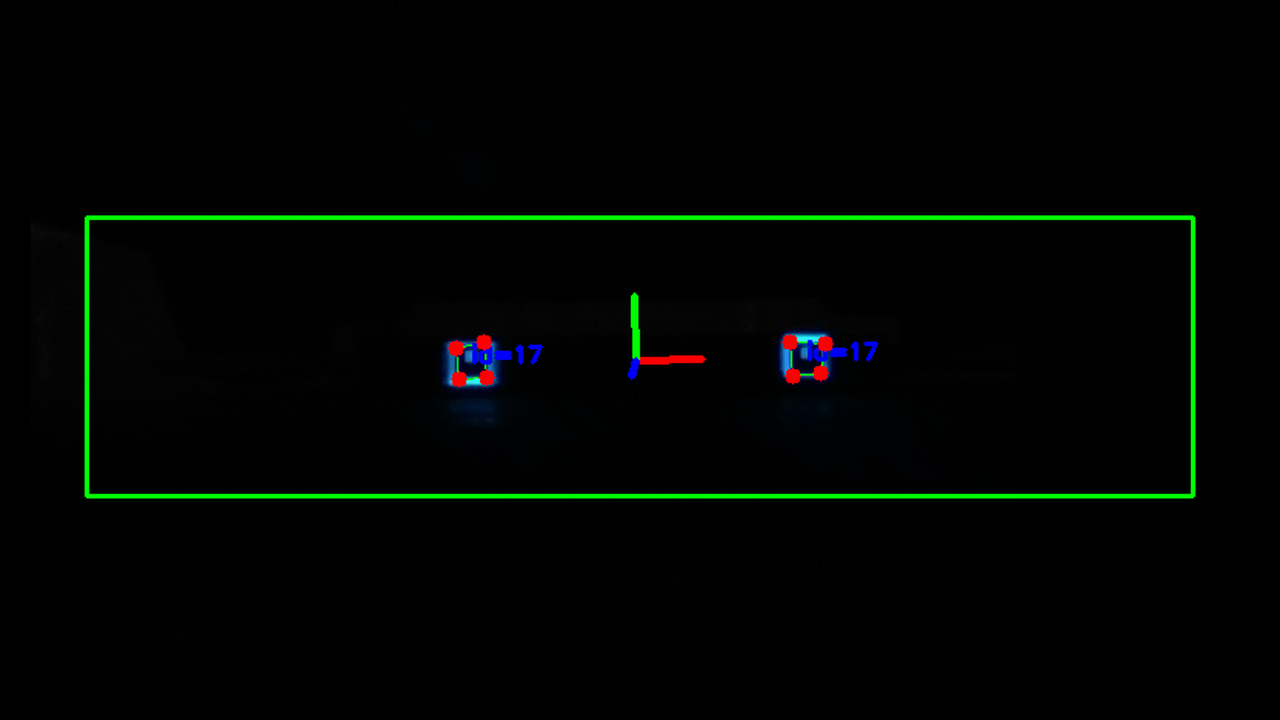
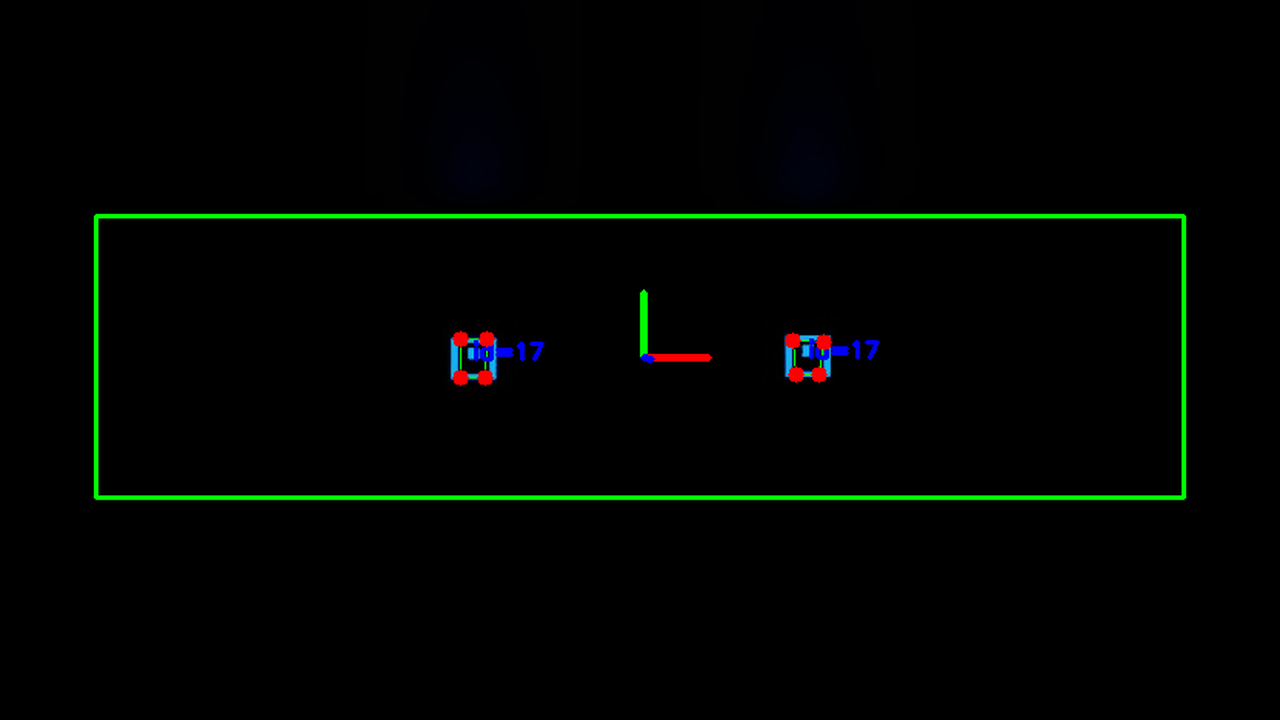
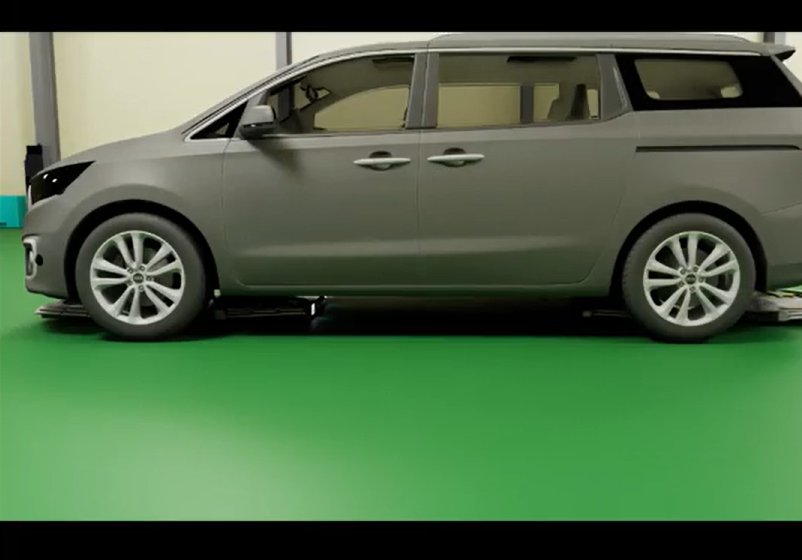
도킹 마커 가림 실험 시뮬레이션 재현 — 현장에서 반복하기 어려운 실패 조건을 시뮬레이션에서 모사
CURRENT RESULT
- 로봇 구동·리프팅, LiDAR·카메라 출력, 마커 검출까지 실제 알고리즘 연동 시험 환경 확보
- 도킹 마커 가림 실험을 시뮬레이션으로 모사 — 현장 실험과 교차 검증 진행
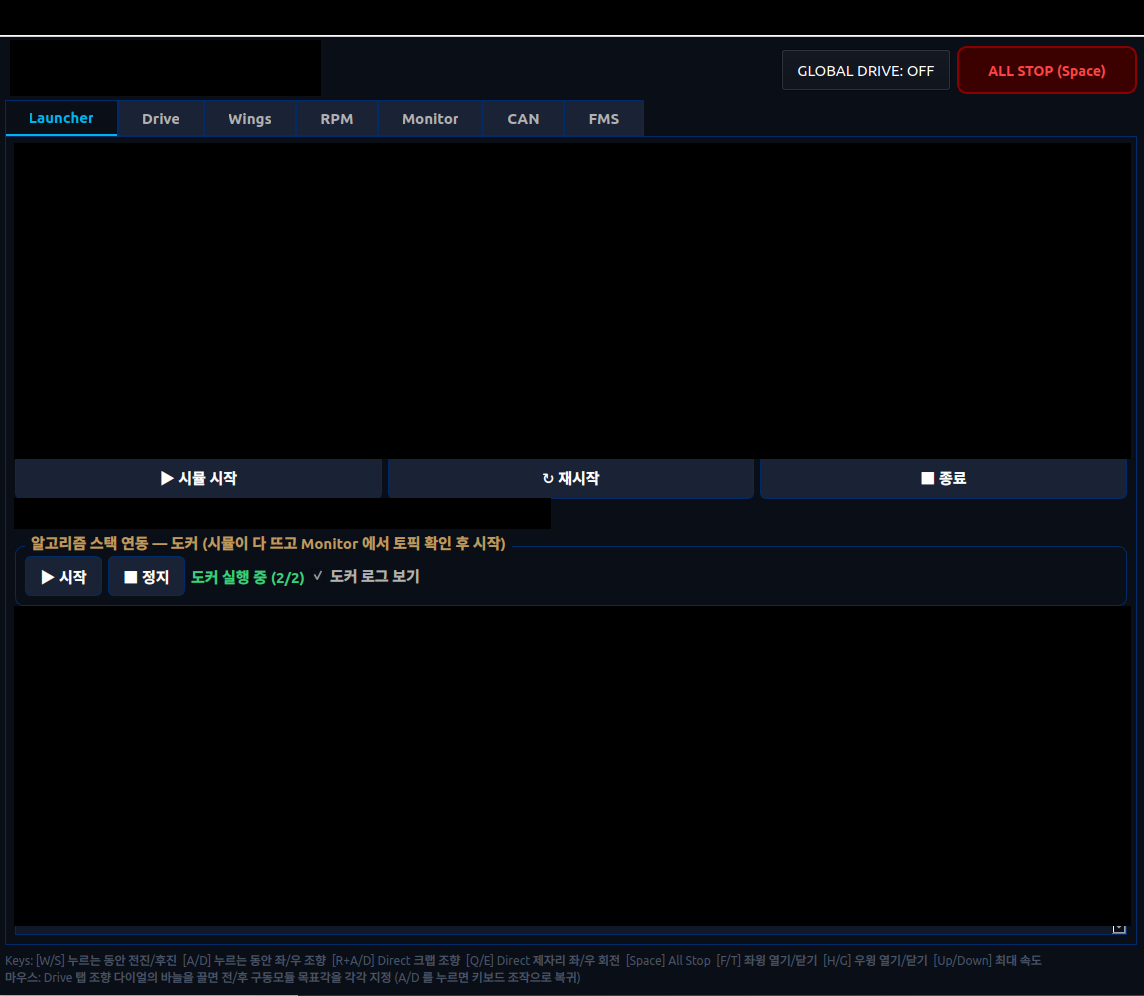
- 환경 UI(수동 조종, 로봇 상태·토픽 주기 확인, 시나리오 배치) 제작 완료
- 마커 검출 파이프라인은 정지 상태에서 검출 정확도를 검증했고, 세부 파라미터 보정 작업을 진행 중
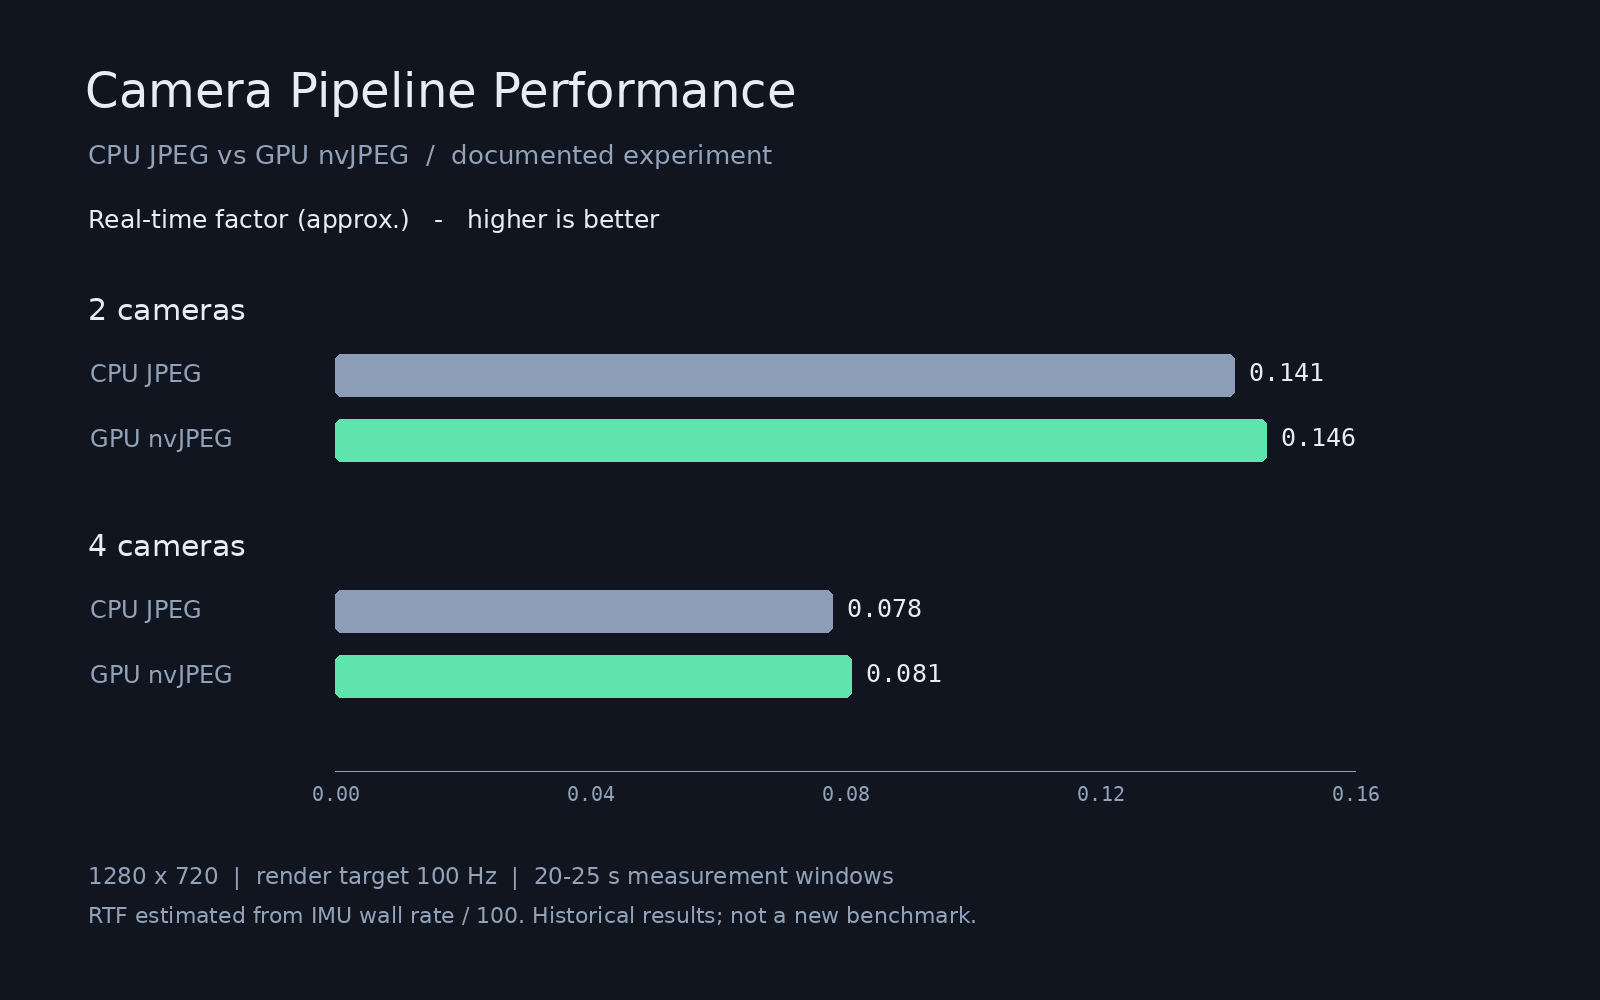
- 카메라 데이터 처리 파이프라인을 최적화해 시뮬레이션 시간(sim-time) 기준 처리율은 목표치를 달성했으나, 센서 갱신률이 렌더링 성능에 종속되는 구조적 제약이 남아 있어 실사용 시간(wall-clock) 기준 처리 성능 개선을 진행 중